机器视觉怎么落地:从判定标准到拍照剔除存档的完整路径
机器视觉(Machine Vision)是用相机成像替代人工目检做一致性判定的系统。它真正解决的不是「拍得清不清楚」,而是「按什么标准判」这件事能不能被写下来。同一批料,早班判合格、夜班判返工,客户退货单寄回来时谁都说不清是谁判错了——根本原因是判定标准从没落在纸上。
所以判断一套机器视觉系统做得好不好,先看一件事:判定标准能不能写成可执行的规则。写不下来,装十台相机也只是把人的犹豫拍得更清楚。
一、判定这件事,比「看不看得清」更难
人工目检有三个波动源,而且都不在「眼睛好不好」这件事上。
疲劳。 连续看八小时,前两小时和后两小时不是一个标准。上午漏掉的东西,下午照样会漏,而且漏得更规律,因为人已经学会「看起来差不多就过」。
光线。 车间照明、设备反光、油污、粉尘,同一个缺陷在不同工位长得不一样。换一条线,同样的样件可能要重新教一遍。
经验。 老师傅和新人看到的不是同一件事。老师傅调岗、退休,判定标准跟着人走。
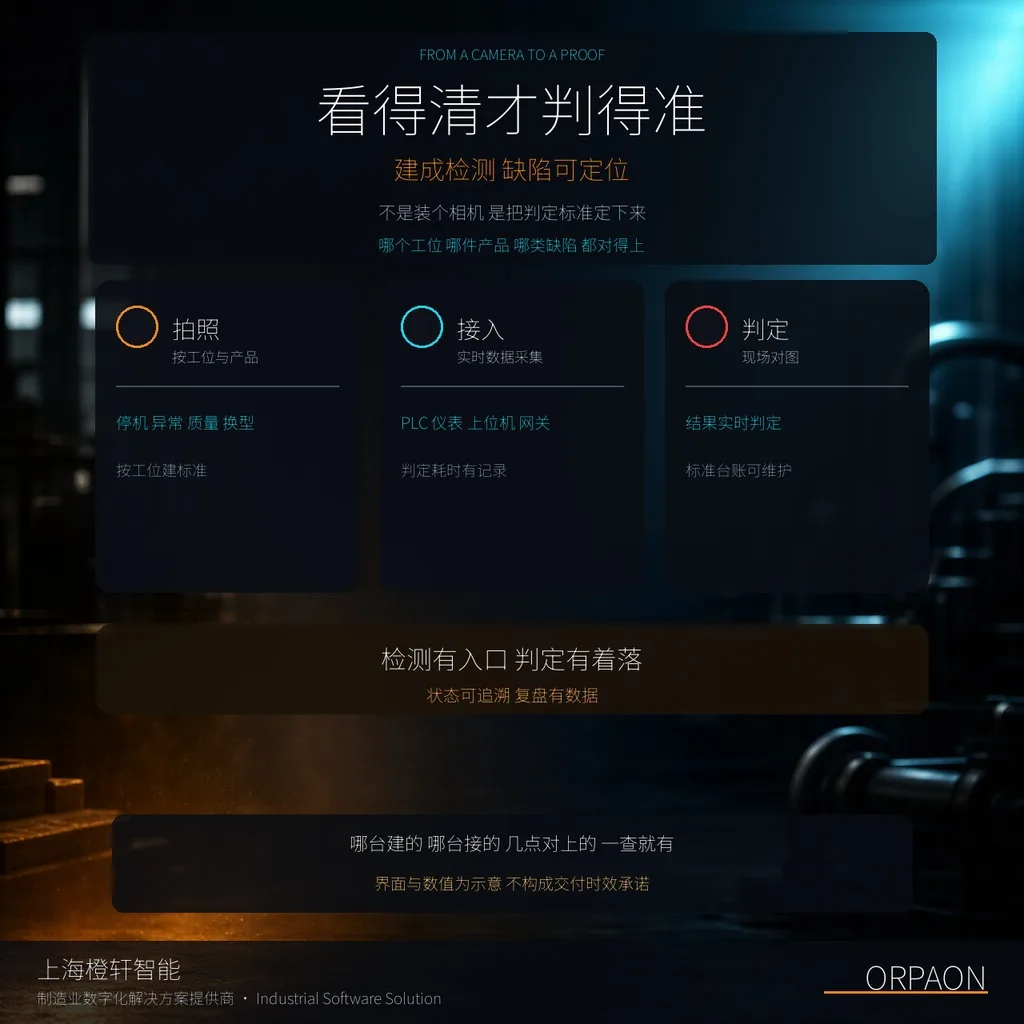
这三件事的共同点:问题不在「看不看得见」,在「按什么标准判」。所以机器视觉落地时,首要问题不是相机能不能拍清楚,而是判定标准能不能写成可执行的规则。
二、视觉能做四类事,各有各的难
| 类型 | 典型任务 | 真正难的地方 |
|---|---|---|
| 表面缺陷 | 划痕、脏污、压伤、色差、毛刺 | 缺陷边界怎么定义;反光与纹理怎么压住 |
| 尺寸测量 | 外径、孔距、平面度、间隙 | 标定;装夹与温度带来的一致性 |
| 读码与字符 | 条码、二维码、批次号、OCR 字符 | 景深、对比度、表面脏污的容忍度 |
| 定位引导与装配防错 | 抓取对位、漏装错装、正反面识别 | 机构配合;节拍能不能跟上 |
这四类的工程难度差得很远。表面缺陷最吃样张和光源,尺寸测量最吃标定和机构,读码最吃成像质量,定位引导最吃与机器人、PLC 的时序配合。先分清自己属于哪一类,再谈选型。
三、一条检测链路,五段
起手一步,相机与光源选型。 顺序是先定「要看见什么」,再定分辨率与视场,最后才是型号。光源角度往往比像素更决定成败——同一条划痕,环形光下看不见,低角度侧光下就出来了。
第二段,检测配方与算法调试。 把判定标准拆成可量化的特征:面积、长宽比、灰度差、边缘梯度、位置偏移。多型号共线时,配方切换要能跟着工单走,不能靠人进后台改参数。
第三段,PLC 剔除联动。 判定结果要能驱动机构动作。这一步的调试点不是「能不能剔除」,而是「会不会误伤良品」——阈值定得太严,良品被吹走;定得太松,缺陷流到下一站。
第四段,图片存档与追溯。 NG 抓拍存证,按批次、工位、时间可查。这张图是后面所有争论的仲裁依据:客户说有问题,调图;产线说判错了,也调图。
第五段,与 MES、SPC 的边界。 视觉管「这一件判没判对」;MES 管工单、工艺与物料;SPC 管过程能力与趋势。三者是接口关系。把 SPC 的统计逻辑塞进检测软件,或者让视觉系统做成数据出不去的孤岛,报表都对不上账。
四、落地顺序:先一个工位,别先一条线
见过不少项目一上来就谈整线视觉。做完发现:样张不够、光源没调透、机构没跟上,最后靠放宽阈值把系统「跑通」,等于把漏检写进了参数里。
更稳的顺序是三段。
单工位验证。 一台相机、一个工位、一批真实样张——包括合格品、明显不良、以及最难的边界样本。跑一段时间,把误判和漏判都记下来。这段时间的目的不是证明系统能用,是找出它在哪里不能用。
扩到产线。 看配方、光源方案、机构能不能复用。能复用的部分才是资产,不能复用的部分要重新算成本。
多站点集中。 各站点的检测结果汇总,配方统一管理,异常集中看。到这一步,「质量一致性」才真正可比较。
五、我们不给哪些数字
这一段可能比前面都重要。
不是所有缺陷都能一次做对。 有些缺陷天生不适合光学检测:内腔、背面、被遮挡的装配面,需要机构配合翻面或者增加检测位。有些缺陷的边界本身就在争议里,工艺方得先给出判定标准——什么算合格,什么算让步接收,什么必须报废。
样张决定上限。 只给合格品和明显不良品的样张,做出来的系统只能识别这两类。真正难的是边界样本,而这批样本往往要工艺、质量、客户三方一起定。
检出率和误判率是一对矛盾。 阈值收紧,漏检少、误判多;阈值放松,反过来。定在哪里,取决于这条线能承受多少返工成本,不取决于算法多先进。
不给工期数字,也不给检出率数字。 任何在看过样张之前给出的数字,都是猜的。
六、怎么开始
不用一上来谈整线。三件事先做:
- 列缺陷清单:这条线上真正被客户投诉过的缺陷有哪些,按频次和严重度排;
- 给样张:合格、明显不良、边界样本各一批,越多越好;
- 划范围:先做哪个工位、节拍多少、后面要不要与 MES 对接。
三件事有了,方案的基本形状就出来了。
需要按自己的现场做一次落地设计,可以联系我们做一次方案设计——先看方案,再谈落地。
常见问题
Q:机器视觉和人工目检是什么关系?
两者是同一道判定工作的两种执行方式,不是替代与被替代的关系。人工目检的问题在于标准跟着人走:疲劳、光线、经验都会让同一批料在不同人手里得出不同结论。机器视觉的价值是把判定标准写成可执行的规则,让同一件产品在早班和夜班得到同一个结果。它承担的是重复、明确、样本齐备的判定;涉及主观判断、边界争议或多变外观的部分,仍需要工艺方先给出标准,也仍需要人来处理例外。
Q:机器视觉和 SCADA 上位机是什么关系?
关注点不同。SCADA 上位机主要解决「采集与监控」:把现场信号收上来、按画面显示、按规则报警。机器视觉在其上增加一层成像与判定:把产品的实际外观拍下来,与事先定义的标准比对,得出这一件判合格还是判不合格的结果。两者常配合使用,信号采集由上位机或采集层承担,图像判定由视觉系统负责。
Q:和 MES 是什么关系?
接口关系,不是替代关系。视觉管单件的判定结果,MES 管工单、工艺与物料执行。两者通常只传必要字段,例如工位号、产品编号、判定结果与时间戳,用于两边报表口径对齐。SPC 则是第三块,负责过程能力与趋势分析,同样以接口方式对接,而不是把统计逻辑塞进检测软件。
需要按自己的现场做一次落地设计,可以先做一次方案设计,把缺陷清单、样张准备、工位范围与对接方式理清楚,再谈落地。
相关方案
上海橙轩智能自 2009 年起专注制造业数字化,业务覆盖 MES、SCADA 上位机、设备数据采集、设备标机软件、机器视觉、OEE、质量追溯、能源管理与储能 EMS、远程运维等方向,覆盖 11 个重点行业方向并具备通用平台能力,累计形成 600+ 项目与方案实践,具备从现场控制到智能化的跨层整合能力与长期服务体系。公司为上海市高新技术企业、科技型中小企业,持有多项自主软件著作权。欢迎咨询。